DexForceのロボット学習とは?仮想空間と合成データで仕事を教える仕組み
ロボットに仕事を教えるための「練習場所」
机の上のコップを取り、別の場所へ置く。人間には何気ない動作ですが、ロボットに任せるとなると、考えることがいくつもあります。どこをつかむのか、どの方向へ腕を伸ばすのか、どれくらいの力を加えるのか。コップの位置や材質が変わっても、同じように扱える必要があります。
こうした動作を覚えさせる方法として注目されているのが、コンピューターの中に練習場所を作る技術です。中国・深圳のDexForceは、仮想環境で生成したデータを主に使い、ロボットを学習させる仕組みを開発しています。2026年10月15日のReutersの記事では、その取り組みが訓練費用の削減という観点から紹介されました。
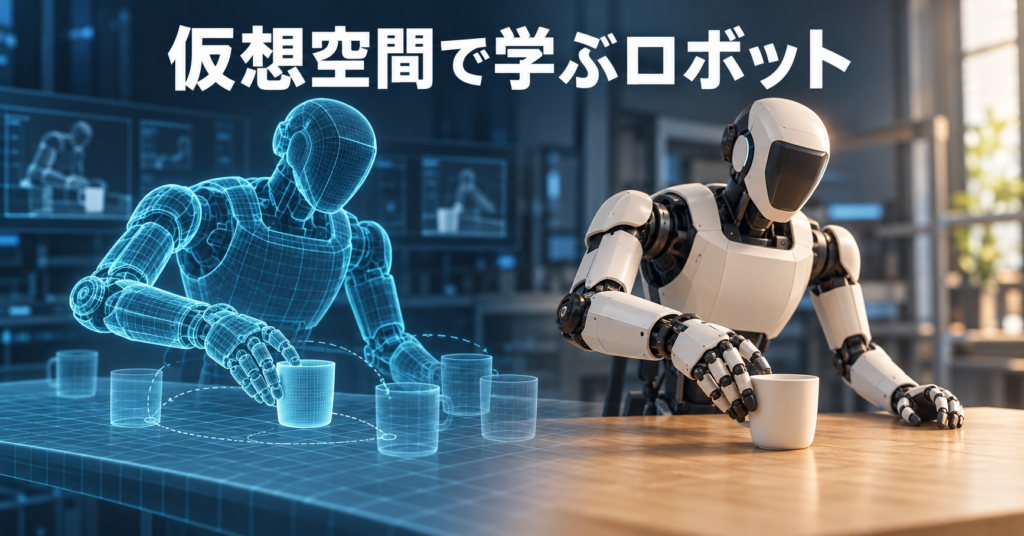
「合成データ」とは、人工的に作る学習用の経験
AIが動作を学ぶには、学習の材料となるデータが必要です。人がロボットを操作して手本を示し、そのときの映像や関節の動きを記録する方法もあります。ただ、扱う物や作業場所が変わるたびに例を集めていくと、準備や操作に多くの時間がかかります。
そこで使われるのが「合成データ」です。これは、実際の出来事を撮影・記録する代わりに、コンピューターで人工的に作った学習用データを指します。ロボットの場合は、仮想の作業台や物体、ロボットの腕などを用意し、その中で動作や周囲の変化を再現します。そこで得たデータを使い、現実のロボットを動かすAIを育てるわけです。
大切なのは、練習の条件を変えられること
例えば、コップが毎回同じ場所にあり、照明も背景も変わらない環境で練習したとします。その条件ではうまく動いても、少し位置がずれただけで失敗するかもしれません。実際の職場では、物の置き方も周囲の明るさも一定とは限りません。
仮想環境では、そうした条件を変えた練習を用意できます。一般に「ドメインランダム化」と呼ばれる方法では、物の色や配置、照明、カメラの位置、重さや摩擦などを一定の範囲で変化させます。さまざまな条件を経験させ、現実の違いに対応しやすくする考え方です。DexForceも、公式資料でこの技術を挙げています。
同社のシミュレーション基盤「DexVerse」は、3D空間の生成に加え、物体の摩擦や変形、センサーの働きなども扱うと説明されています。見た目だけが似た映像を作っても、物が動く仕組みが違えば、実際の作業には結びつきません。ロボットの練習場所には、物理的な振る舞いの再現も求められます。
仮想空間での成功を、現実へ持ち出せるか
もちろん、仮想空間で覚えれば、そのまま何でもできるようになるわけではありません。現実の物体には細かな個体差があり、カメラや関節の動きにも誤差があります。シミュレーションと実物の違いによって、練習中には成功していた動作が失敗することもあります。この隔たりは「Sim-to-Realギャップ」と呼ばれます。
条件を変える学習にも、調整の難しさがあります。NVIDIAの技術資料は、変化させる範囲の設定に工夫が必要であることや、幅広い条件への対応を重視すると動作が慎重で遅くなる場合があることを挙げています。データを増やすだけでなく、どのような経験を与えるかが重要なのです。
実用化の判断には、教える手間も含まれる
ここからは、導入する側の視点で考えてみます。ロボットの価格が下がっても、新しい作業を教えるたびに長い準備が必要なら、利用できる場面は限られます。仮想環境での学習によって、その準備や実機での調整を減らせるなら、工場やサービス現場での導入判断にも影響する可能性があります。
ただし、今回確認した資料だけでは、学習費用が何%下がるのか、作業を変更した際にどれだけ調整が必要なのかまでは分かりません。今後は、実機での成功率、失敗からの立て直し、人が介入する頻度といった結果を見ていく必要があります。仮想空間で積んだ経験が、日々の仕事をどれだけ安定させるのか。そこが、この取り組みを評価するポイントになりそうです。